はじめに
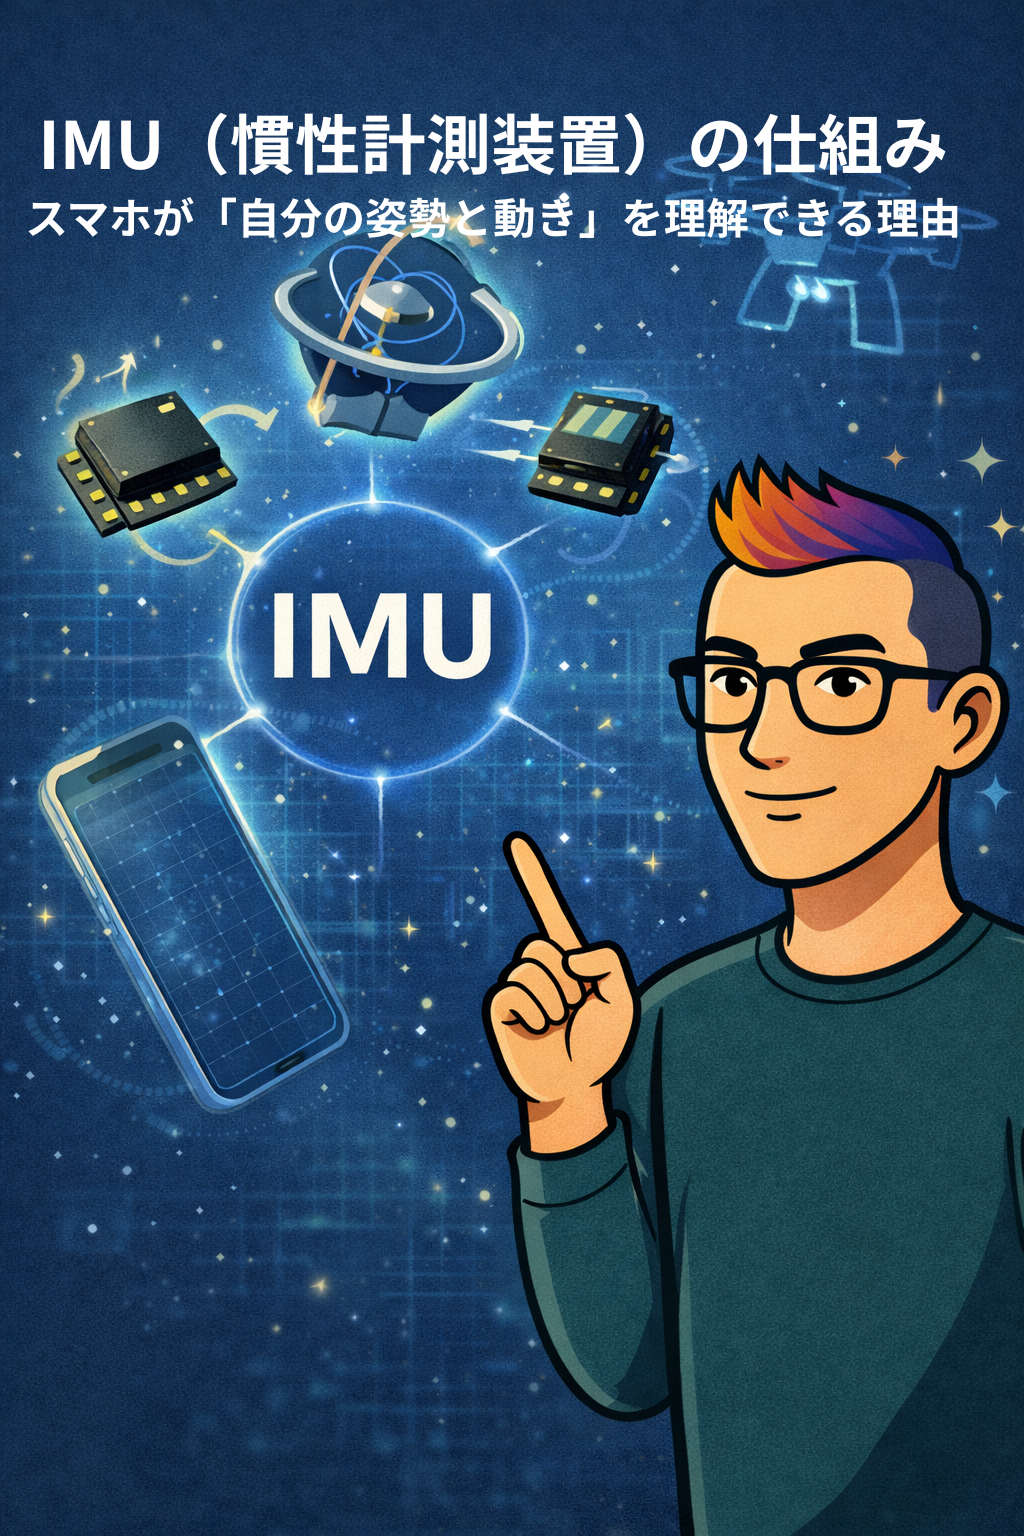
スマホやドローンが姿勢と動きを推定する土台が、IMU(慣性計測装置)です。加速度・ジャイロ・磁気センサーは役割が違います。ここでは、測定する部品と、測定値を組み合わせて姿勢を計算する処理を分けて説明します。
IMUには何が入っている?
一般的な6軸IMUは、3方向の加速度センサーと3方向のジャイロセンサーを組み合わせたものです。磁気センサーは必須ではありません。磁気の3軸を加えた構成は9軸センサーなどと呼ばれます。Bosch Sensortecも6軸IMUと9軸姿勢センサーを区別しています。
加速度センサーは、端末が受ける力に由来する加速度成分を測ります。静止時には重力に対する傾きを推定する手がかりになりますが、移動中の加速も重なるため、測定値だけで常に傾きが決まるわけではありません。ジャイロは角度そのものではなく、回る速さである角速度を測ります。
なぜセンサーの値を組み合わせる?
ジャイロの角速度を時間に沿って積み重ねると姿勢変化を推定できますが、小さな誤差も蓄積します。これがドリフトです。加速度による重力方向の手がかりや、利用できる場合は磁気の情報を組み合わせることで、誤差を抑えます。
磁気センサーも万能ではありません。磁石や金属、電流が作る磁界に影響されます。「時間がたてば必ず磁気で正しく補正できる」とは限らず、環境と用途に応じた判断が必要です。
センサーフュージョンとIMUは同じ?
IMUが生の加速度・角速度を出力し、スマホ側の処理が姿勢を計算する構成もあります。一方、内部に処理機能を持つ製品もあります。複数の測定値を統合する処理がセンサーフュージョンで、すべてのIMUがそれ自体で姿勢や方角を出すわけではありません。
相補フィルタやカルマンフィルタなどは、センサーごとの性質と観測誤差を扱うための方法です。採用する手法や重み付けは実装によって異なり、必ずしも機械学習を使うわけではありません。
姿勢はどう表す?
計算した姿勢はオイラー角・回転行列・クォータニオンなどで表せます。クォータニオンは、オイラー角の特定の姿勢で起きるジンバルロックを避けて回転を扱える利点があります。ただし、数式の表現を変えてもセンサーの測定誤差が消えるわけではありません。
IMUだけで位置まで分かる?
既知の初期状態から、加速度を積分して速度や移動量を推定することはできます。しかし姿勢誤差や重力の除去誤差が積み重なるため、一般的な小型IMUだけで長時間正確な絶対位置を保つのは困難です。GNSSやカメラなど別の情報を組み合わせる理由がここにあります。
用途には手ブレ補正、AR、ドローンの姿勢制御などがあります。必要なセンサー構成や更新速度は用途ごとに異なります。画面回転のように加速度センサーを中心に実現できる機能もあり、すべての機能に9軸が必須というわけではありません。
参考情報
Bosch Sensortecのモーションセンサー分類、センサーフュージョンのソフトウェア説明。
関連記事
磁気センサー(電子コンパス)の仕組み|AIが解説するテクノロジーの裏側
GPS(位置情報)の仕組み|AIが解説するテクノロジーの裏側
まとめ
IMUは加速度と角速度などを測る装置で、姿勢推定はその測定値を処理して行います。6軸IMUに磁気センサーが必須とは限りません。センサーの得意・不得意と誤差を理解し、用途に合わせて他の情報と組み合わせることが大切です。
コメント